以人为中心的
环境式数采方案 2.0
以“信息密度定律”筑基物理智能
环境式数采方案 2.0
以“信息密度定律”筑基物理智能
×
ACE EGO KIT
高密度物理输入环采套件
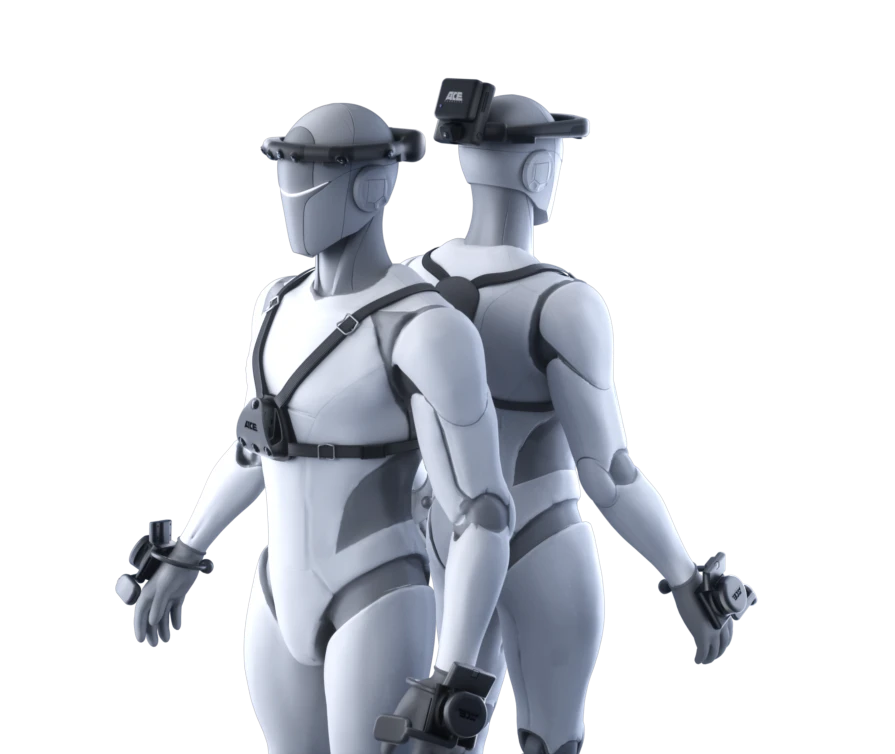
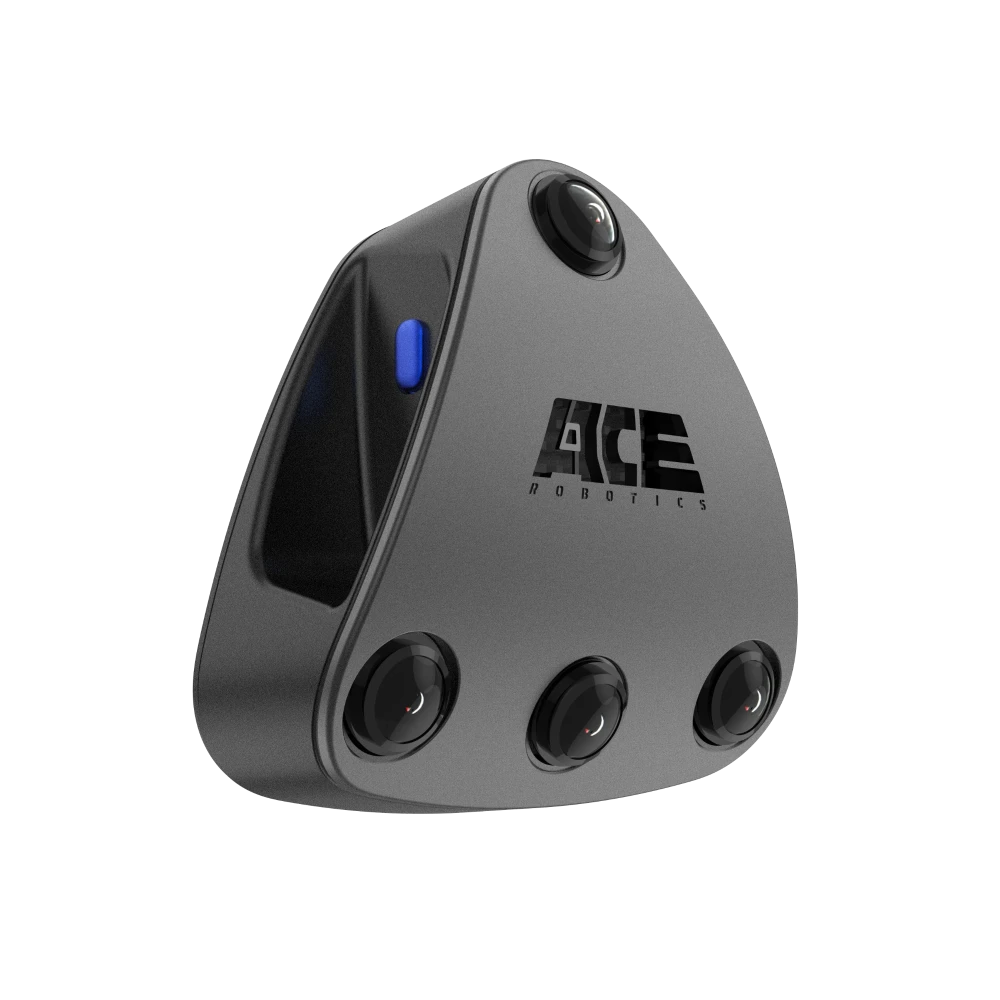
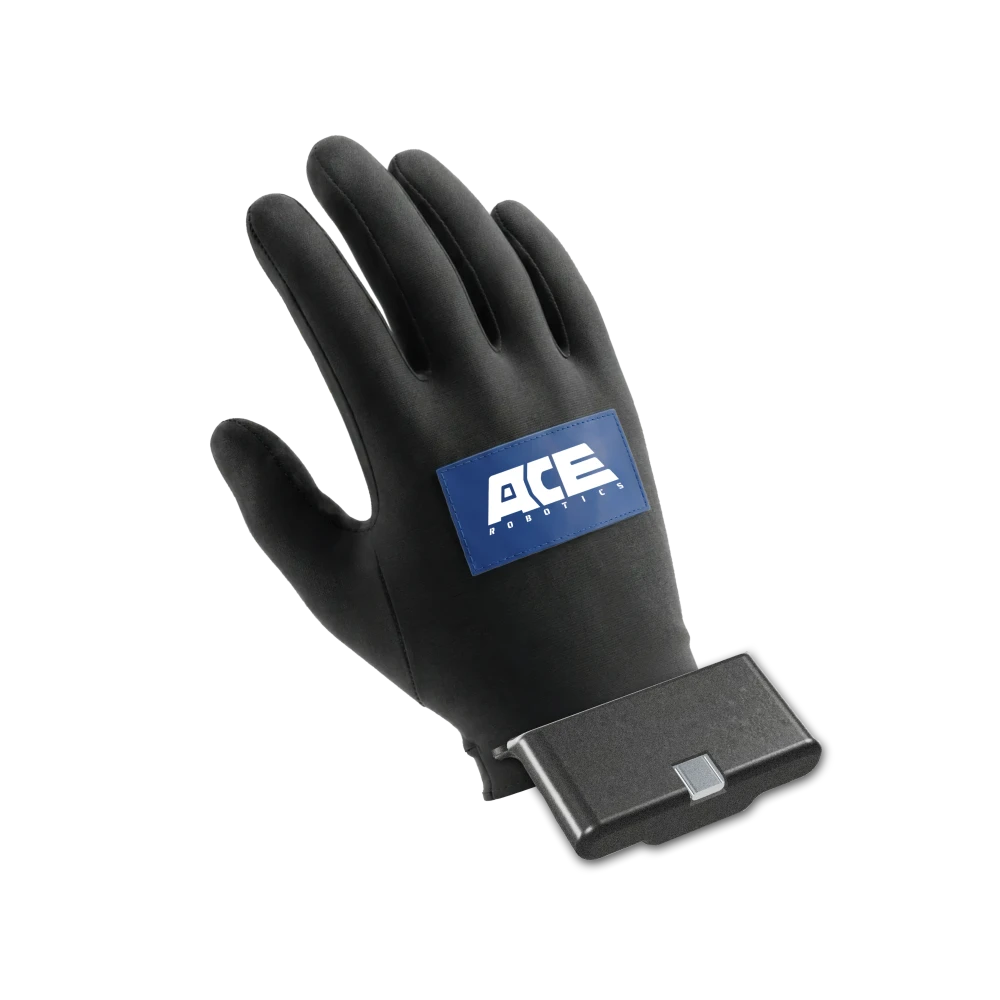
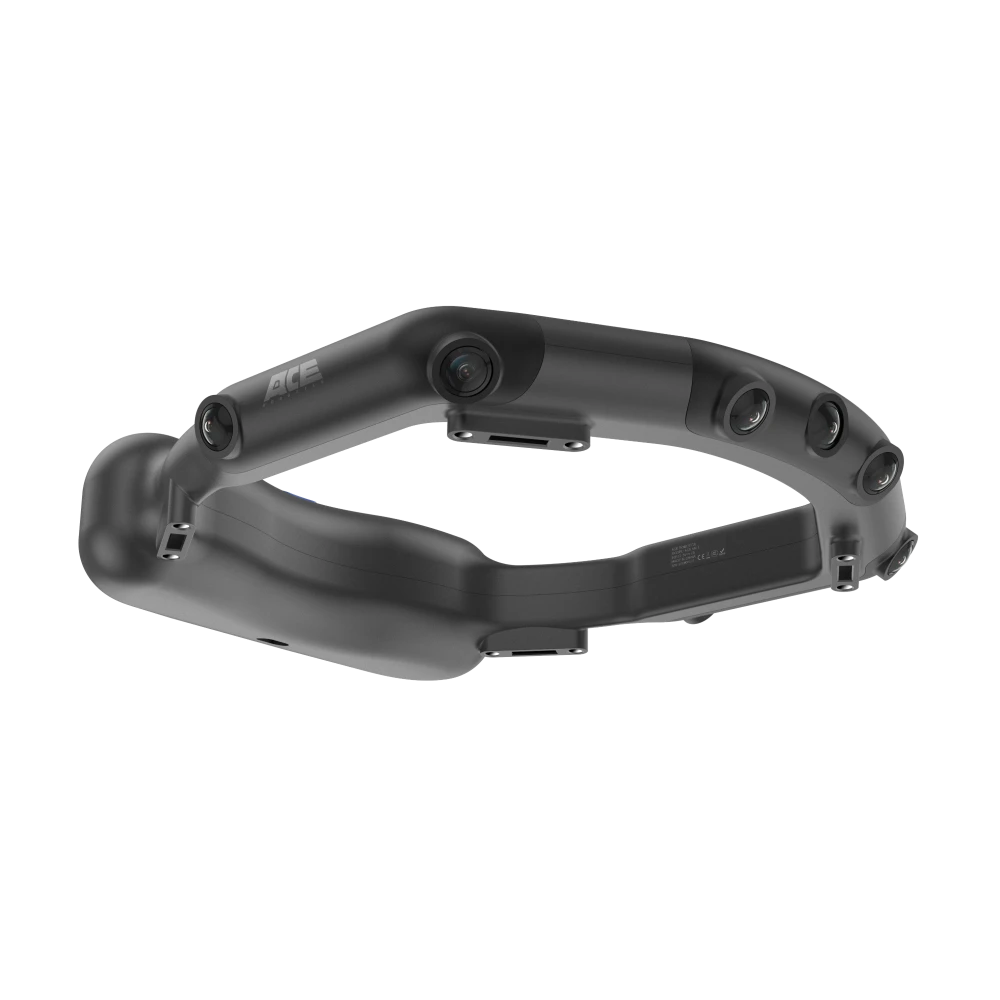
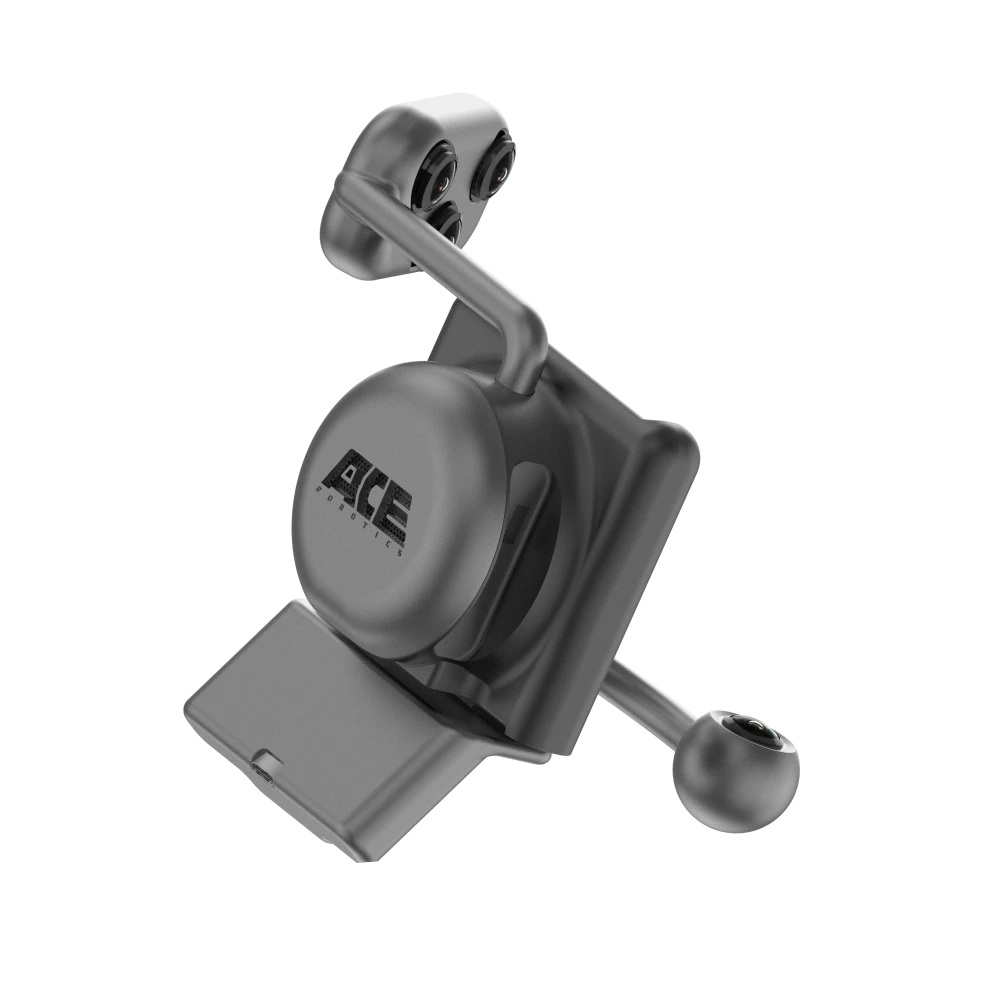
ACE EGO Wrist
V2.0 Pro
ACE Sense glove
三维力触觉+动捕手套

多模态
多视角
多视角
「头-手-胸」三位一体捕捉人-物交互细节
以及全身关节运动
三维力触觉,0.01N灵敏度
<2°关节角误差

USER-CARE设计
长程采集0负担
长程采集0负担
分体式、轻量化、无线设计磁吸电池换电方案
灵活组合,适配各类工作场景

时空同步
20+异构传感器
时间同步误差<1MS
ACE DATA ENGINE
全自动化数据生产平台
ACE EGO MATRIX
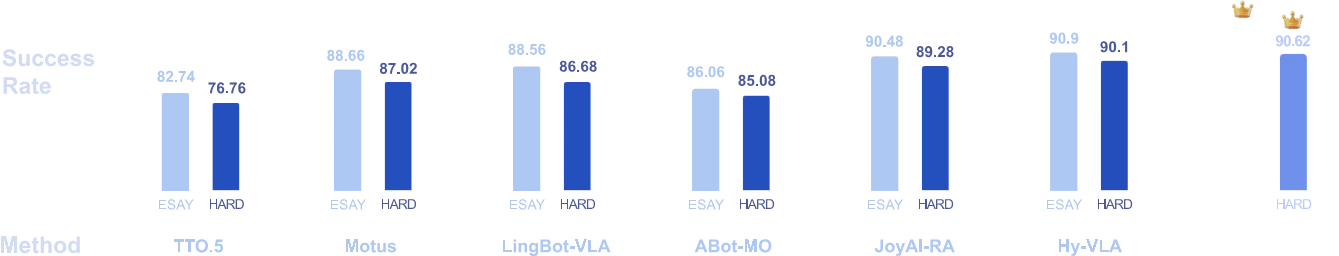
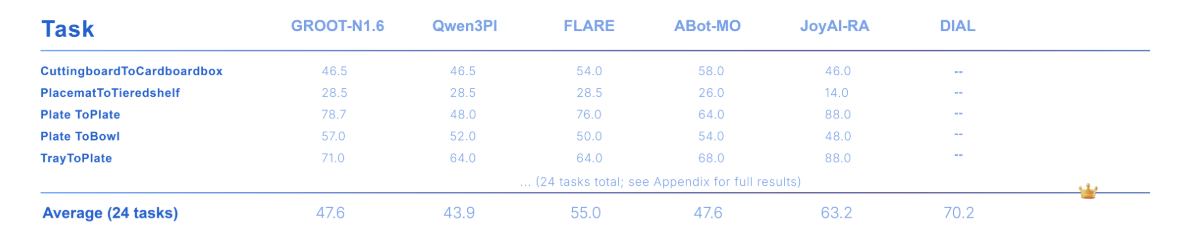
登顶两大国际具身智能基准

空间坐标统一
第一视角统一动作空间表达
让不同人与不同机型的动作「说同一种语言」

不同结构统一
URDF(统一机器人描述格式)
本体形态映射让模型知晓「谁在做动作」

多维度时序统一
时间对齐动态分块
让不同「手速」数据步调一致

数据质量统一
可靠性自适应目标函数
带噪声数据「按需采信」
空间坐标统一
第一视角统一动作空间表达
让不同人与不同机型的动作「说同一种语言」
不同结构统一
URDF(统一机器人描述格式)
本体形态映射让模型知晓「谁在做动作」
多维度时序统一
时间对齐动态分块
让不同「手速」数据步调一致
数据质量统一
可靠性自适应目标函数
带噪声数据「按需采信」